


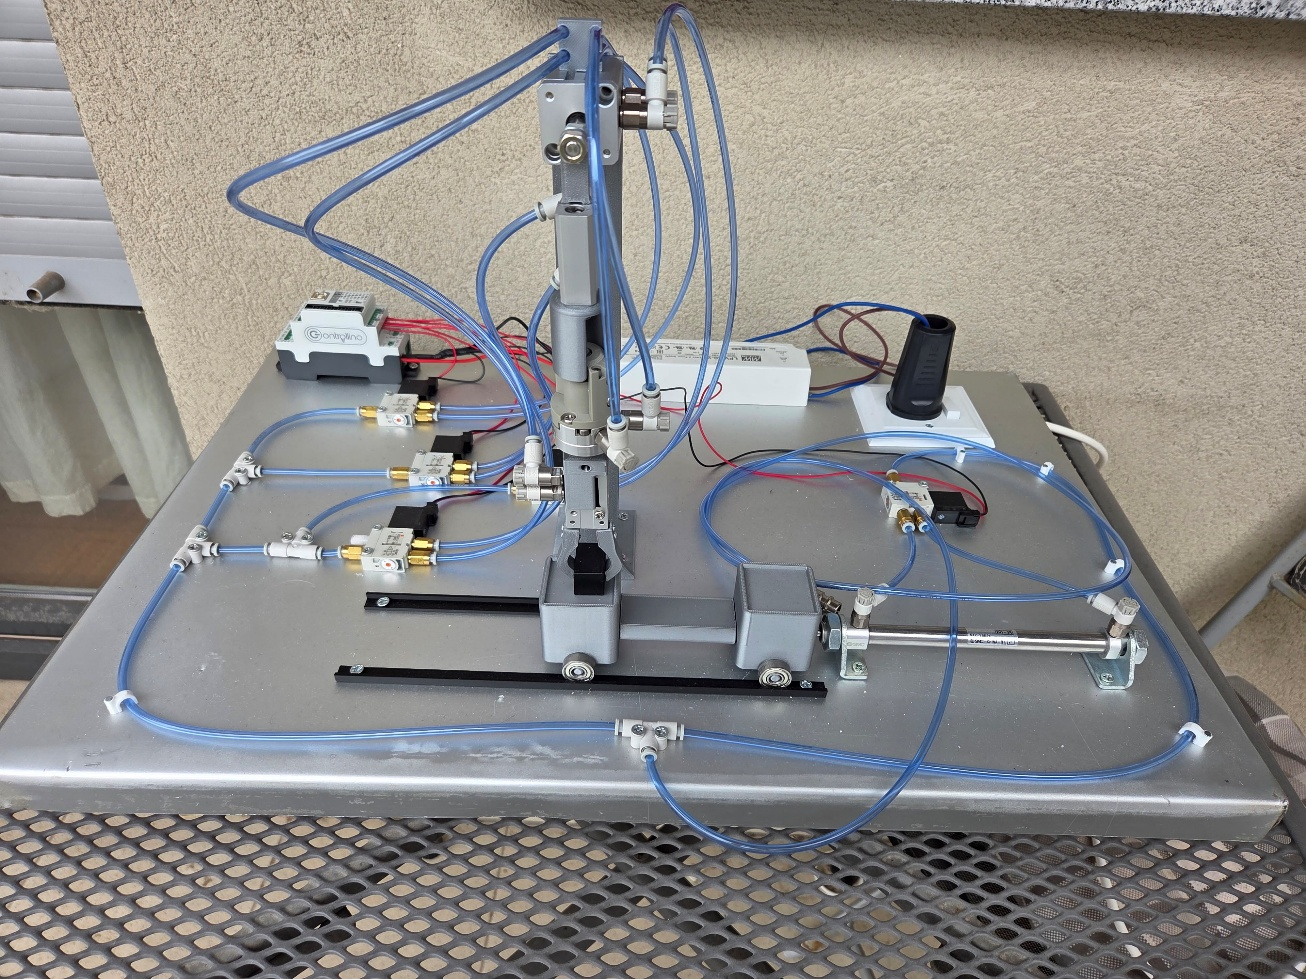
Minijaturni pneumatski manipulator
Autori: NIKO RATKOVIĆ
Mentor: ŽELJKO ŠITUM
Tvrtke/Institucije: Sveučilište u Zagrebu, Fakultet strojarstva i brodogradnje
Država: HRVATSKA
e-mail: nr251825@fsb.hr
Projektiran je i izrađen pneumatski manipulator namijenjen automatiziranom prihvatu, prijenosu i odlaganju predmeta. Sustav se sastoji od više pneumatskih aktuatora koji omogućuju horizontalno i vertikalno gibanje, rotaciju te prihvat predmeta pomoću pneumatske hvataljke. Upravljanje sustavom ostvareno je pomoću CONTROLLINO Mini upravljačke jedinice koja koordinira rad elektromagnetskih ventila prema unaprijed definiranom slijedu. Posebnost manipulatora je kombinacija više različitih vrsta pneumatskih aktuatora u jedinstvenom automatiziranom sustavu te mogućnost jednostavne prilagodbe redoslijeda i načina rada promjenom upravljačkog programa. Pneumatski pogon omogućuje brzo, pouzdano i sigurno izvođenje pokreta uz jednostavnu konstrukciju i održavanje. Sustav je prvenstveno namijenjen edukaciji i demonstraciji principa pneumatike, automatizacije i mehatronike, ali predstavlja i model industrijskog „pick-and-place“ sustava za manipulaciju manjim predmetima.

