


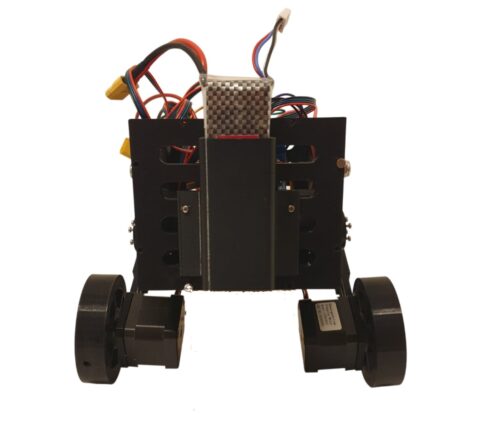


Dvonožni samobalansirajući robot na kotačima
Autori: FILIP MACHAČEK
Mentor: ŽELJKO ŠITUM
Tvrtke/Institucije: Sveučilište u Zagrebu, Fakultet strojarstva i brodogradnje
Država: HRVATSKA
e-mail: fm245602@fsb.hr
Inovacija obuhvaća projektiranje i izradu funkcionalnog prototipa hibridnog dvonožnog robota koji spaja mobilnost vozila s kotačima i prilagodljivost bipedalnih sustava. Ključna specifičnost je mehanizam nogu izveden preko četverozglobnog lanca (four-bar linkage), koji omogućuje linearno podizanje trupa bez naginjanja i aktivnu promjenu visine težišta. Sustav se modelira kao nelinearno obrnuto njihalo.
Stabilnost i gibanje osigurani su kaskadnom regulacijom (unutarnji PID za balansiranje i vanjski PI za kontrolu brzine i nagiba). Hardversku osnovu čine mikrokontroler Arduino Uno, žiroskop MPU6050, koračni motori NEMA 17 za pogon te servo motori MG996R za kinematiku nogu. Robusna konstrukcija modelirana je u SolidWorks-u i izrađena 3D ispisom od PET-G plastike. Za rad u stvarnom vremenu razvijena je namjenska Android aplikacija koja omogućuje bežično upravljanje, slanje naredbi te aktivno podešavanje parametara regulacije na terenu.

